Skip to content

2.5 Key Sensor Specifications

SensorQtyConnectionNotes
3D LiDAR1Ethernet360° 3D point cloud
2D LiDAR2USBFront + Rear obstacle detection
RGB-D Camera1USBColor + Depth
Mono Camera4V4L2Front 3 + Rear 1
IMU1USB6-axis (accel + gyro)
GNSS1USBGPS receiver

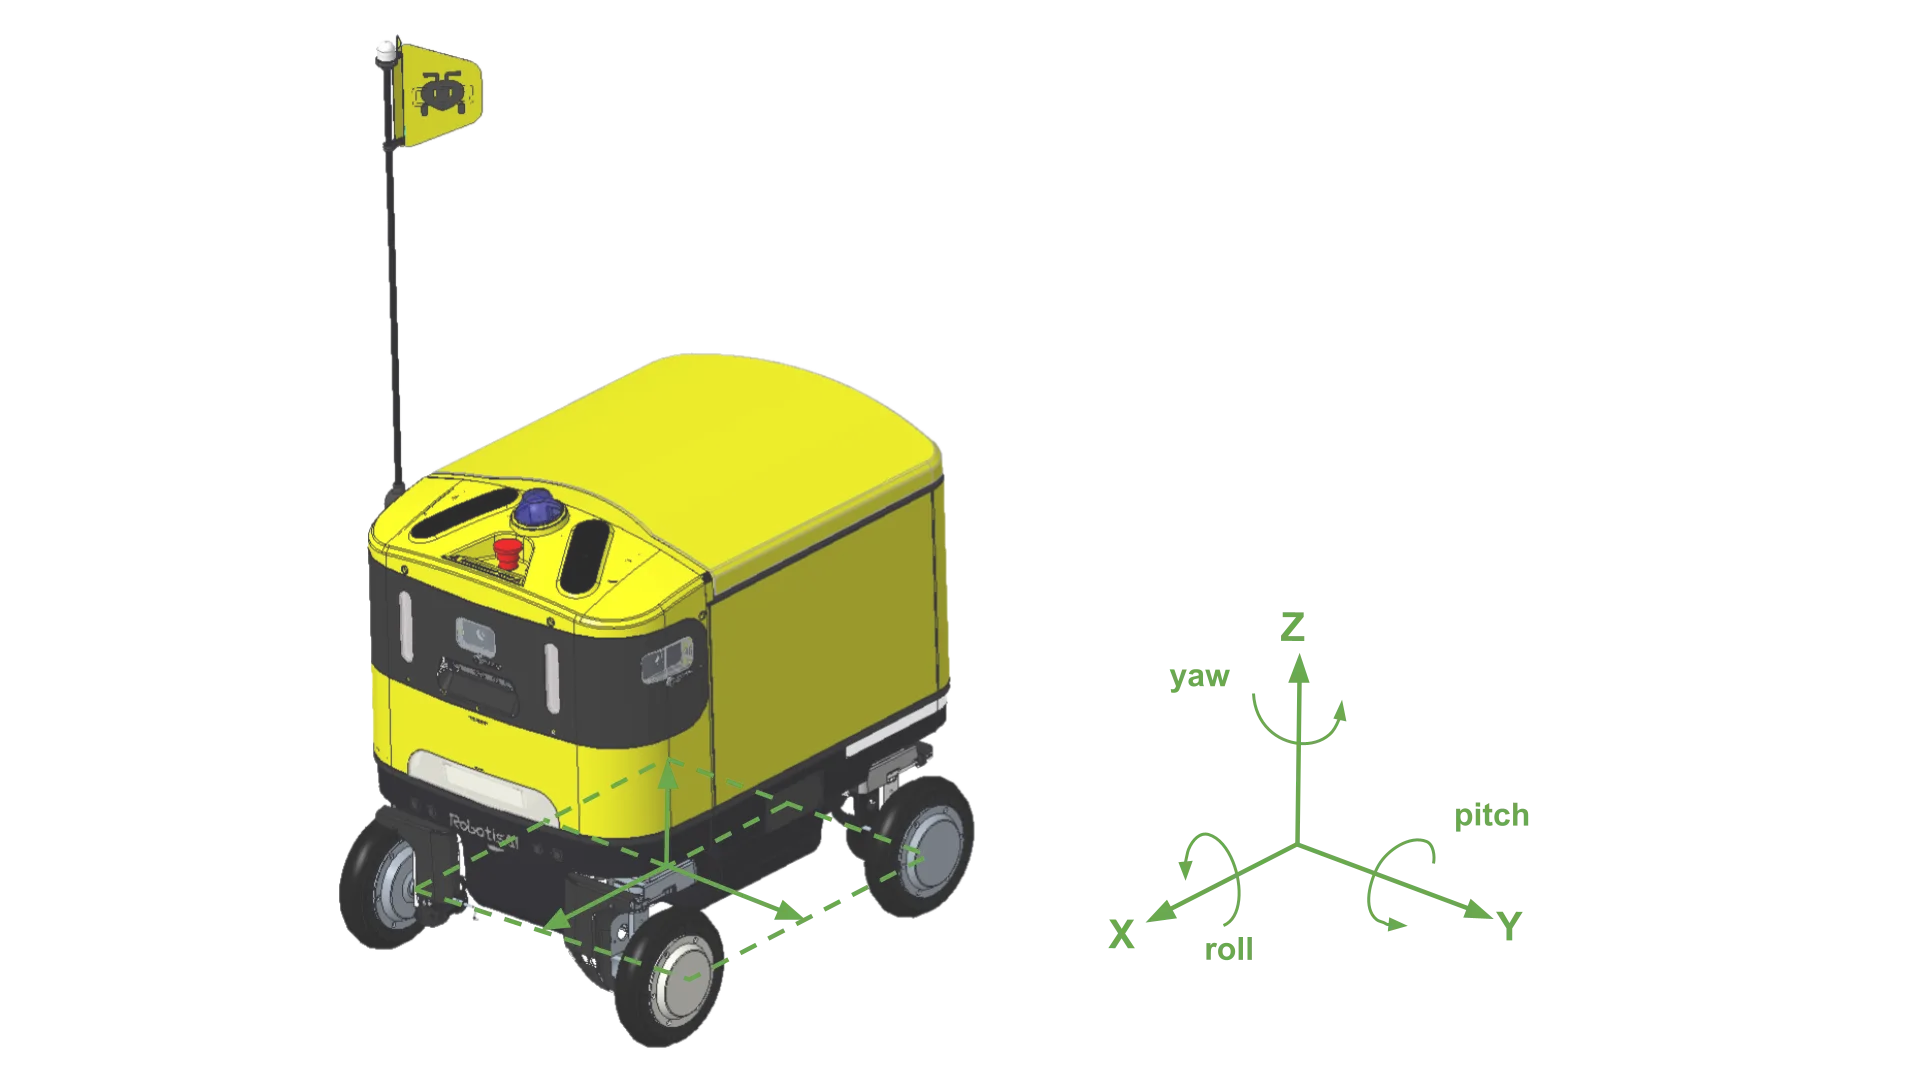
Positions and orientations of AntBot’s key sensors relative to base_link.
The tables show URDF defaults; see Sensor Calibration for per-robot measurements.

  • Position: mm
  • Angle: degree

Robot Coordinate System

SensorPositionXYZRollPitchYaw
Mono CameraLEFT260.000254.770587.5000090
Mono CameraCENTER358.0700587.500000
Mono CameraRIGHT260.000-254.770587.50000-90
Mono CameraBACK-376.6900299.00000180
RGB-D CameraCENTER348.16247.500526.4840300
SensorPositionXYZRollPitchYaw
2D LiDARFRONT325.0000255.00001800
2D LiDARBACK-325.0000255.00018000
3D LiDARFRONT225.3320724.9040100
SensorXYZRollPitchYaw
IMU240.0006.75390.20000180
GNSS202.600-128.000660.00000180

Sensor extrinsic calibration data is measured for each robot during production.
If the file or a sensor entry is absent, the affected sensors use URDF defaults.

  • File: ~/ANTBOT/calibration.yaml
  • Reference: Sensor position and orientation relative to base_link
  • Application: antbot_bringup replaces the URDF default coordinates with calibration values for sensor TFs
FieldMeaningUnit
tx, ty, tzX, Y, Z positionMeters (m)
rx, ry, rzRoll, Pitch, YawRadians (rad)
KeySensorTF Frame
camera_front_extrinsicFront mono cameracamera_mono_front_link
camera_left_extrinsicLeft mono cameracamera_mono_left_link
camera_right_extrinsicRight mono cameracamera_mono_right_link
lidar_2d_back_extrinsicRear 2D LiDARlidar_2d_back_link
lidar_2d_front_extrinsicFront 2D LiDARlidar_2d_front_link
camera_front_extrinsic:
rx: 0.0004841534918956223
ry: -0.022696397032526777
rz: -0.024963586218731022
tx: 0.3713665035809988
ty: -0.0012114368184327506
tz: 0.5819776834826769
camera_left_extrinsic:
rx: -8.26610835375321e-05
ry: 0.010437505309254372
rz: 1.5477847272499485
tx: 0.264771522661827
ty: 0.2624195508373959
tz: 0.5786230512170198
camera_right_extrinsic:
rx: 0.005940643853633356
ry: 0.017139707082721167
rz: -1.5984502045959927
tx: 0.26360728011109097
ty: -0.2633683883510877
tz: 0.5732517098202605
lidar_2d_back_extrinsic:
rx: 3.141592653589793
ry: 0.0
rz: -0.018807469931779952
tx: -0.325
ty: 0.0
tz: 0.255
lidar_2d_front_extrinsic:
rx: 0.0
ry: 3.141592653589793
rz: -0.15944110598522698
tx: 0.325
ty: 0.0
tz: 0.255

© 2026 ROBOTIS AI. All rights reserved.