| 센서 | 수량 | 연결 | 비고 |
|---|
| 3D LiDAR | 1 | Ethernet | 360° 3D 포인트 클라우드 |
| 2D LiDAR | 2 | USB | 전방 + 후방 장애물 감지 |
| RGB-D 카메라 | 1 | USB | Color + Depth |
| 모노 카메라 | 4 | V4L2 | 전방 3 + 후방 1 |
| IMU | 1 | USB | 6축 (가속도 + 자이로) |
| GNSS | 1 | USB | GPS 수신기 |
AntBot 주요 센서의 base_link 기준 위치와 자세입니다.
아래 표는 URDF 기본값이며, 로봇별 측정값은 센서 캘리브레이션 항목을 참고하세요.
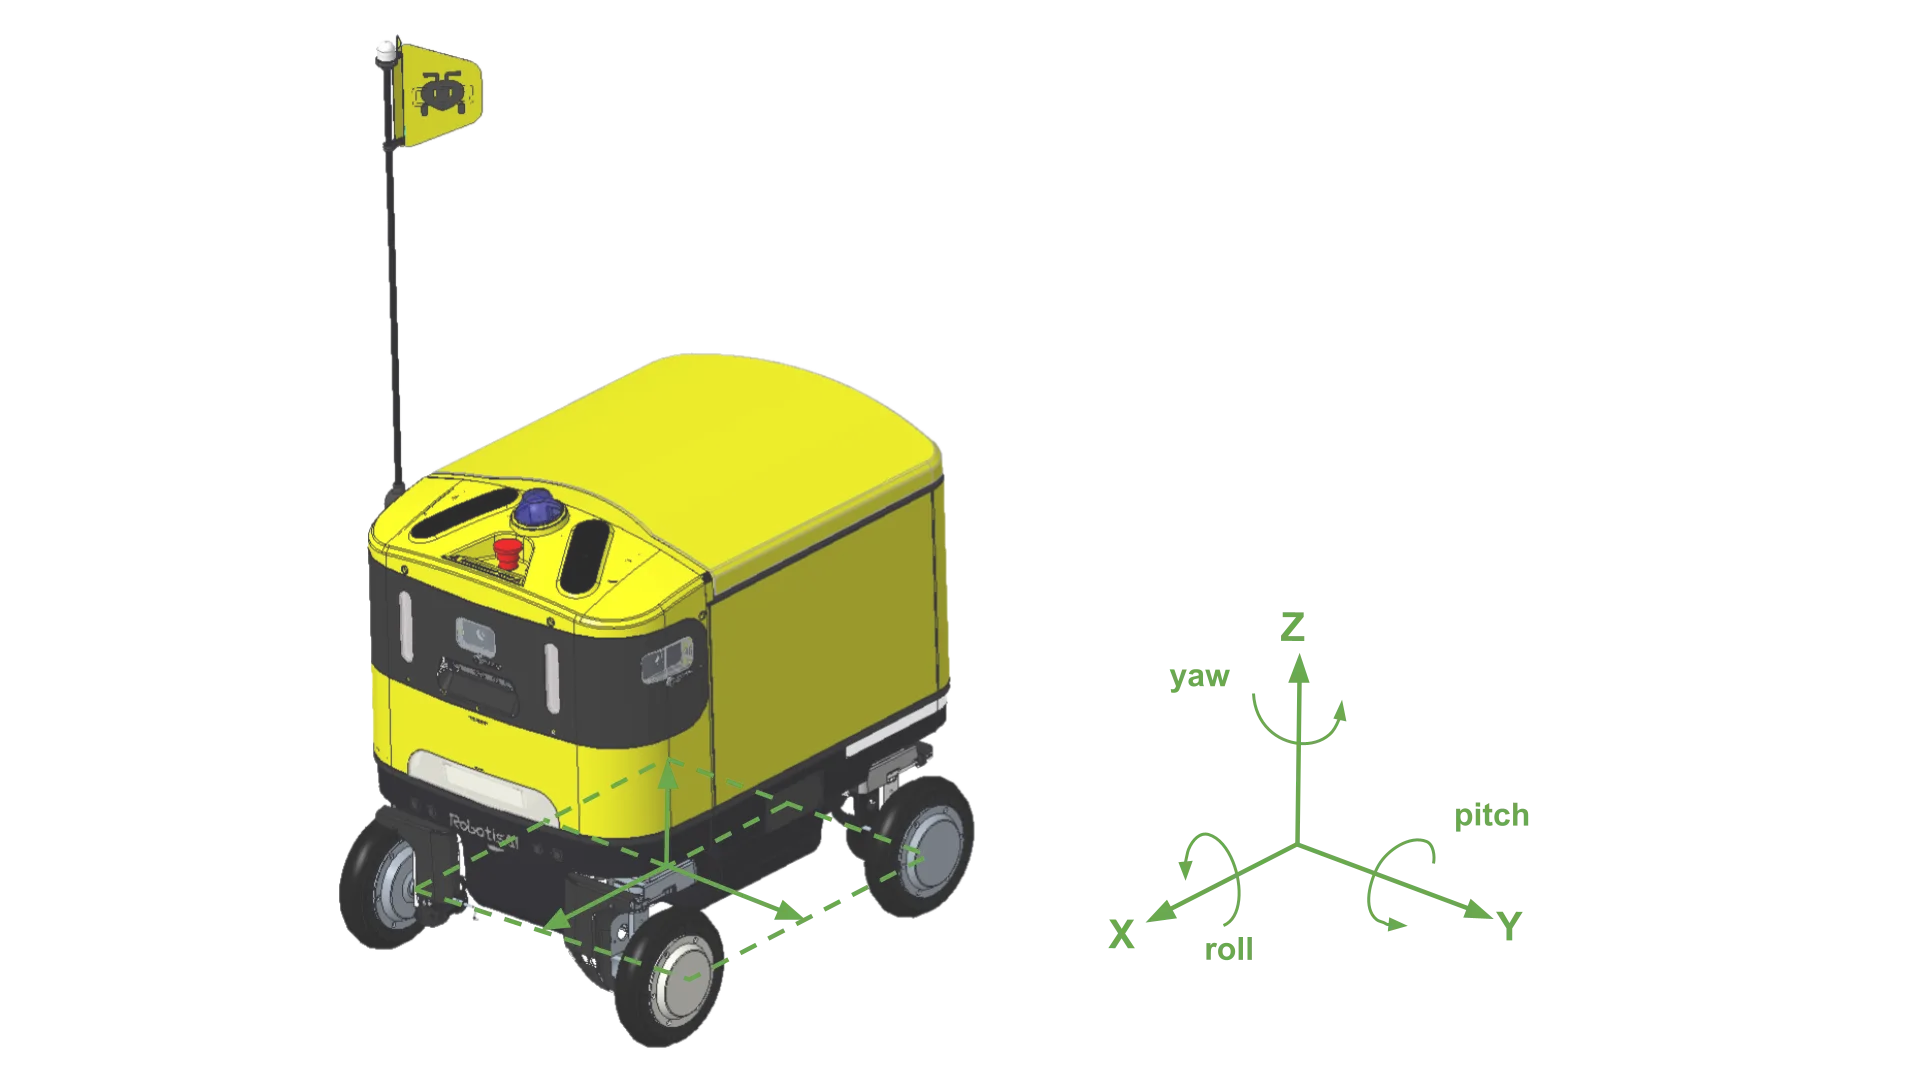
| 센서 | 위치 | X | Y | Z | Roll | Pitch | Yaw |
|---|
| 모노 카메라 | LEFT | 260.000 | 254.770 | 587.500 | 0 | 0 | 90 |
| 모노 카메라 | CENTER | 358.070 | 0 | 587.500 | 0 | 0 | 0 |
| 모노 카메라 | RIGHT | 260.000 | -254.770 | 587.500 | 0 | 0 | -90 |
| 모노 카메라 | BACK | -376.690 | 0 | 299.000 | 0 | 0 | 180 |
| RGB-D 카메라 | CENTER | 348.162 | 47.500 | 526.484 | 0 | 30 | 0 |
| 센서 | 위치 | X | Y | Z | Roll | Pitch | Yaw |
|---|
| 2D LiDAR | FRONT | 325.000 | 0 | 255.000 | 0 | 180 | 0 |
| 2D LiDAR | BACK | -325.000 | 0 | 255.000 | 180 | 0 | 0 |
| 3D LiDAR | FRONT | 225.332 | 0 | 724.904 | 0 | 10 | 0 |
| 센서 | X | Y | Z | Roll | Pitch | Yaw |
|---|
| IMU | 240.000 | 6.75 | 390.200 | 0 | 0 | 180 |
| GNSS | 202.600 | -128.000 | 660.000 | 0 | 0 | 180 |
로봇 생산 시 측정한 로봇별 센서 외부 파라미터(extrinsic) 캘리브레이션 데이터입니다.
파일이나 센서 항목이 없으면 해당 센서의 URDF 기본값을 사용합니다.
- 파일:
~/ANTBOT/calibration.yaml
- 좌표 기준:
base_link 기준 센서 위치·자세
- 적용:
antbot_bringup 실행 시 URDF 기본 좌표를 대체하여 센서 TF에 반영
| 필드 | 의미 | 단위 |
|---|
tx, ty, tz | X, Y, Z 위치 | 미터 (m) |
rx, ry, rz | Roll, Pitch, Yaw | 라디안 (rad) |
| 키 | 대상 센서 | TF 프레임 |
|---|
camera_front_extrinsic | 전방 모노 카메라 | camera_mono_front_link |
camera_left_extrinsic | 좌측 모노 카메라 | camera_mono_left_link |
camera_right_extrinsic | 우측 모노 카메라 | camera_mono_right_link |
lidar_2d_back_extrinsic | 후방 2D LiDAR | lidar_2d_back_link |
lidar_2d_front_extrinsic | 전방 2D LiDAR | lidar_2d_front_link |
rx: 0.0004841534918956223
ry: -0.022696397032526777
rz: -0.024963586218731022
ty: -0.0012114368184327506
rx: -8.26610835375321e-05
rz: -0.018807469931779952
lidar_2d_front_extrinsic: